机器人学习路线可以分为系统地图、数学与机械模型、电气语言、软件接口与仿真、实物项目五个阶段。建议先画出感知、软件、控制、执行与反馈的关系,再用可计算的机械模型建立坐标和单位概念,随后补电气语言与软件接口,最后进入版本明确的仿真环境。这是可按现有基础调整的顺序;已经掌握某一环节时,可以从最早说不清的接口开始。
这条路线适合想系统自学机器人、但还不确定从哪里开始的读者。本文给出每个阶段的学习任务与验收方式、一个实际运行过的二维双连杆 Python 例子,以及三本书分别能解决什么问题。
如果当前目标已经指向无人机,可先使用无人机书籍推荐的四类目标分流,区分航拍驾驶、FPV、系统开发和社会影响,再判断是否进入本文的机器人技术学习主线。
机器人学习路线的起点:先看闭环,再选入门专项
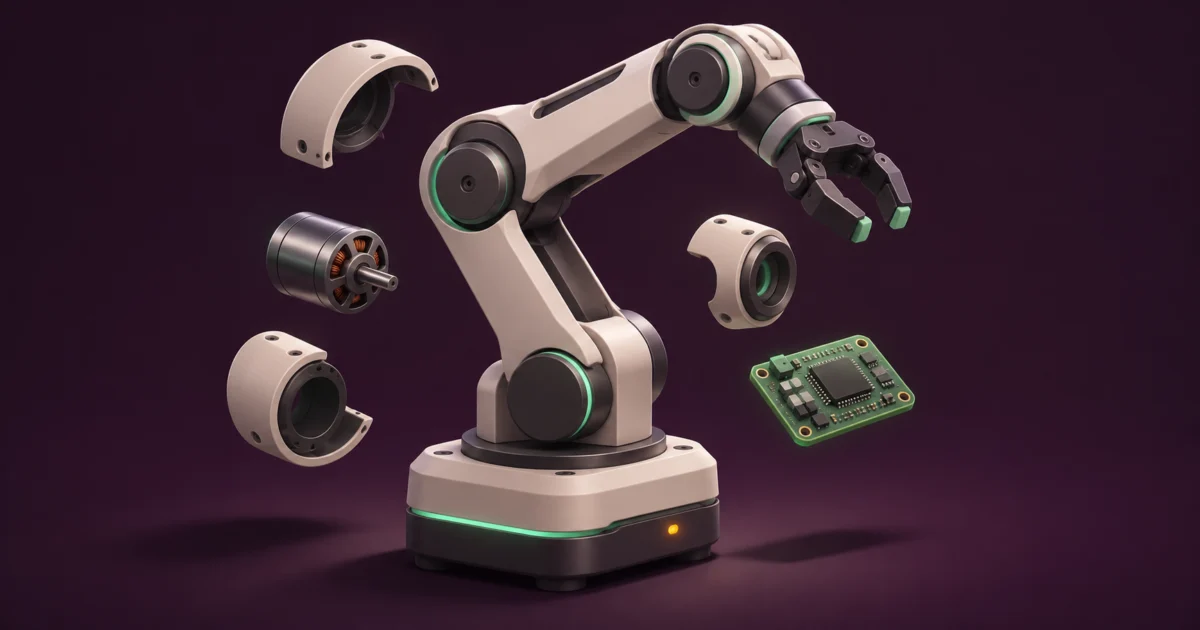
要判断机器人入门先学什么,可以先理解闭环关系:传感器把环境变成数据,软件估计状态并作出决策,控制器把目标转成命令,执行器推动机械结构,新的传感结果再反馈回来。机械决定“能怎样运动”,电气决定“能量和信号怎样传递”,感知决定“系统看见什么”,控制与软件决定“怎样根据状态行动”。
因此,机器人软硬件基础彼此依赖。你可以按兴趣选择最先深入的方向,但应先知道该方向需要哪些输入、会影响哪些输出。只学代码而不理解坐标、单位和执行边界,程序很难对应真实结构;只学机械或电路而没有软件接口,也难以形成可观察、可验证的系统行为。
| 系统部分 | 先回答的问题 | 最低学习证据 |
|---|---|---|
| 机械与运动 | 关节、连杆、坐标系和自由度怎样限制动作? | 能用统一单位计算一个理想二维模型 |
| 电气与执行 | 能量、信号、参考地、传感器和执行器怎样相连? | 能在纸面区分能量路径、信号路径和反馈路径 |
| 软件、控制与感知 | 输入怎样变成状态,状态怎样变成命令? | 能写清输入、状态、输出及其更新条件 |
机器人自学步骤:五个阶段各自怎样验收
一条可执行的机器人自学步骤,应以“能解释或验证什么”划分阶段,而不是用读了多少页衡量。下面的顺序允许回返:发现坐标不清楚,就退回模型;仿真结果异常,就检查单位、接口和假设。每次只增加一类新变量,错误会更容易定位。
| 机器人学习阶段 | 本阶段任务 | 进入下一阶段前的验收 |
|---|---|---|
| 1. 系统地图 | 画出传感、软件、控制、执行和反馈的关系 | 能说明每条信息或能量从哪里来、到哪里去 |
| 2. 数学与机械模型 | 统一坐标、角度、长度单位,理解正向运动学 | 用纯数学程序得到三个预期坐标并解释原因 |
| 3. 电气语言 | 理解电压、电流、功率、信号、传感器和执行器概念 | 为假想系统标出能量、信号与反馈路径 |
| 4. 软件接口与仿真 | 把模型映射到版本明确的输入、状态和命令接口 | 记录环境、模型、输入、预期输出和实际偏差 |
| 5. 实物项目 | 结合设备资料、专业评估和现场条件 | 根据具体设备和场景设定独立验收 |
判断自己在哪个阶段,可以看最早说不清的环节。如果“关节角是相对谁测量的”还没有答案,就先留在模型阶段;如果模型能算对,但传感器数据对应哪个坐标系不清楚,就先补接口与感知;如果已经会启动软件,就继续补齐版本、输入和失败条件,再据此设计下一阶段任务。
机械、电气、控制、感知和软件怎样形成依赖关系
机器人软硬件基础:机械结构与电气接口
机械结构给出关节形式、运动范围和几何关系;电气层负责供电、信号与执行。软件无法取消这些约束,只能在约束内计算和发出命令。例如,程序中的角度若与机械零位定义不一致,即使公式本身正确,坐标仍会错;信号含义、单位或采样条件没有记录时,感知数据也无法可靠地进入控制逻辑。
入门阶段先用纸面系统图标出“能量”和“信息”两条路径,可以避免把电源问题误写成算法问题,或把坐标错误误判成机械故障。图中同时标出机械结构、电气层和软件接口,便于判断下一项学习任务落在哪个环节。
感知、控制和软件把系统闭合起来
感知需要从测量中得到可用于决策的状态;控制需要比较目标与状态,并在明确模型和约束下更新命令。软件承担数据表示、接口、日志、测试与版本管理。三者共同决定系统能否被观察和复核。
如果下一步想了解机器人怎样进入行业场景,或研究抓取、协作与人机交互,可用机器人应用与交互学习路线把任务对象对应到章节与前置,再列出仍需查证的场景条件。
ROS 可以组织包、节点、消息和工具,连杆、供电、控制目标和传感器误差仍需在相应工程层定义。查找 ROS 资料时,可按 ROS Index 教程关注对应发行版和资料入口,并记录实际使用的 ROS 2 发行版与包版本。
用二维双连杆验证“机械模型怎样进入程序”
先定义坐标与相对角
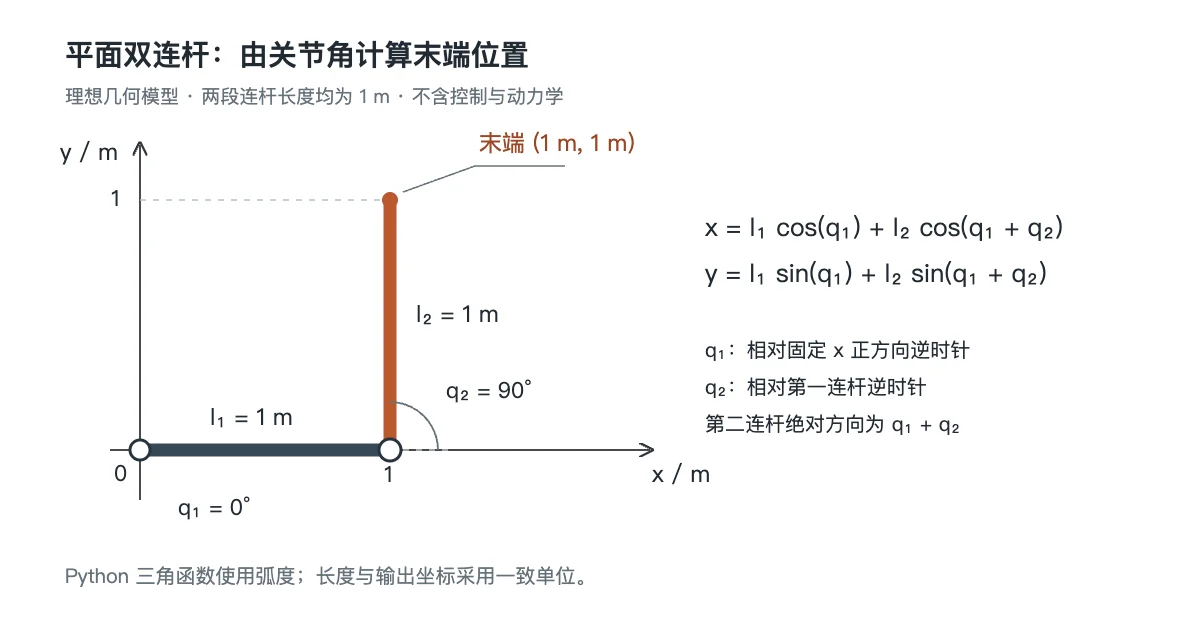
下面的原创例子只计算理想平面模型的末端位置。基座位于原点,x 轴向右、y 轴向上;两段连杆长度均为 1 米。第一关节角 theta1 相对 x 轴逆时针测量,第二关节角 theta2 相对第一段连杆测量,因此第二段连杆的绝对方向是 theta1 + theta2。
平面 2R 模型的位置公式为 x = l1*cos(q1) + l2*cos(q1+q2)、y = l1*sin(q1) + l2*sin(q1+q2)。本文的公式范围与坐标定义参照了Sapienza University of Rome 的平面 2R 课程材料;正向运动学由已知关节值求末端位置,与可能存在零个、一个或多个解的逆向问题不同,可结合 Modern Robotics 的开放链运动学说明理解两者边界。
运行 Python 坐标计算
以下代码使用 Python 标准库,并把角度从度转换成 math.sin 和 math.cos 所需的弧度:
from math import cos, sin, radians, isclose
import json

def endpoint(length1_m, length2_m, theta1_deg, theta2_deg):
    theta1 = radians(theta1_deg)
    theta2 = radians(theta2_deg)
    return (
        length1_m * cos(theta1) + length2_m * cos(theta1 + theta2),
        length1_m * sin(theta1) + length2_m * sin(theta1 + theta2),
    )

cases = [
    (0, 0, (2.0, 0.0)),
    (0, 90, (1.0, 1.0)),
    (90, 0, (0.0, 2.0)),
]

report = []
for theta1, theta2, expected in cases:
    actual = endpoint(1.0, 1.0, theta1, theta2)
    assert all(
        isclose(value, target, abs_tol=1e-9)
        for value, target in zip(actual, expected)
    )
    report.append({
        "theta1_deg": theta1,
        "theta2_relative_deg": theta2,
        "x_m": round(actual[0], 9),
        "y_m": round(actual[1], 9),
        "passed": True,
    })

print(json.dumps(report, indent=2))
检查输出与模型边界
这段代码已在 Python 3.9.6 中实际运行,三项断言均通过:
| 输入角度 | 实际末端坐标 | 模型含义 |
|---|---|---|
theta1=0°,theta2=0° |
(2.0 m, 0.0 m) |
两段连杆沿 x 轴伸直 |
theta1=0°,theta2=90° |
(1.0 m, 1.0 m) |
第二段相对第一段转入第一象限 |
theta1=90°,theta2=0° |
(0.0 m, 2.0 m) |
两段保持相对伸直并整体转到 y 轴 |
程序使用 1e-9 容差处理浮点表达,它不表示实体机械臂的定位精度。这个例子只包含理想几何关系,没有质量、惯量、摩擦、重力、扭矩、速度、碰撞、关节限位、传感器、通信延迟或控制器;三项断言验证的是代码坐标与该模型一致。
什么时候适合开始 ROS 和仿真
当你已经能写清模型、坐标、输入、状态、输出和版本时,就适合用 ROS 或仿真把接口连起来。如果这些定义仍然含糊,先停留在系统地图或数学模型,通常比不断更换软件包更有效。仿真的第一项任务是验证模型和接口假设能否被复现。
Gazebo 的官方建模教程从机器人描述与仿真世界开始;Gazebo Sim 文档列出的物理、渲染、传感器噪声和插件能力,说明仿真本身也有模型与参数。每次实验应记录模型版本、软件版本、输入、期望输出、实际输出和偏差。所得结论应注明对应的模型和参数范围,进入实物阶段后再根据具体设备重新验收。
- 继续留在系统地图:还说不清传感器、控制器、执行器和反馈之间的关系。
- 继续留在数学模型:坐标、角度、单位或期望输出还无法用最小例子复核。
- 进入软件接口:已经能定义输入、状态和命令,但需要验证数据怎样在组件之间传递。
- 进入仿真:能够记录模型假设,并把偏差作为下一项待解释的结果。
按当前基础选择第一本机器人读物
三本书分别承担跨学科地图、机械与运动学主线、电气语言三个角色。选书前可以先用技术书籍的版本、目录与前置知识检查方法核对自己的任务,再选择最接近当前缺口的一本。
需要跨学科地图:先看《人工智能与机器人学学生指南》
可核对事实:随书扉页、版权页和前言列出的作者是 Mahwish Zahara、Tamour Raza 与 Obianuju Blossom Ochuba。目录从具身智能、数学和编程进入软件工程、控制、感知、导航、伦理与项目管理。随书版权页标注 2027,本文的选书依据是已核对的前言与目录。
编辑判断:如果你还无法说明各学科在机器人系统中的位置,这本书适合作为系统地图。具体任务是给机械、电气、软件、控制与感知分别写出一个问题,并为每个问题安排一项可以检查的后续学习。
需要机械与运动学主线:选择《机器人机械系统基础》
可核对事实:随书扉页和版权页标明英文原名 Robotic Mechanical Systems Fundamentals,作者为 Shridhar Shastri。目录覆盖执行器、关节与自由度、正逆运动学、雅可比、动力学、轨迹、控制、感知和仿真。
编辑判断:如果你已经有系统地图,下一步想把结构、关节和坐标接到控制与感知,这本书适合建立机械模型主线。可以先用本文的双连杆例子检验自己是否能清楚定义角度和单位,再进入自由度、运动学、雅可比与动力学章节。
需要展开机械部分的读物选择时,可继续查看机械设计入门书籍的机器人方向对照,核对关节与构型、运动学和动力学的先修,再区分基础主线与进阶研究手册的用途。
需要补电气语言:选择《机器人基础电气工程(第 1 卷)》
可核对事实:随书扉页标明 Basic Electrical Engineering for Robotics 第 1 卷,作者署名为 STEM SCHOOL。目录包括电路、电源、信号、传感器以及电机与执行器。
编辑判断:如果你能读代码和模型,却无法区分供电、信号、参考地、传感与执行,这本书适合补齐工程语言。具体任务是把相关章节概念标到纸面系统图上,并说明每条能量路径、信号路径和反馈路径。
电气部分需要进一步展开时,可继续阅读机器人电气工程书籍的基础与PCB选读对照,先核对电学先修、器件资料条件和规则检查的职责,再决定本轮需要基础章节还是PCB流程读物。
用一张学习记录表决定下一步
每完成一个阶段,填写一次下面的记录。只要有一项仍无法回答,就把它作为下一次阅读或实验任务。
- 当前目标:我要解释、计算或验证的具体问题是 __________
- 系统位置:它属于机械、电气、感知、控制、软件或它们的接口 __________
- 输入与单位:输入来自 __________,单位和坐标定义是 __________
- 期望输出:在什么条件下,应该观察到什么结果 __________
- 实际环境:语言、库、ROS 发行版、仿真器与模型版本 __________
- 实际结果与偏差:__________
- 当前边界:本次结果没有验证 __________
- 下一本或下一章:它应补足的具体缺口是 __________
准备阅读 EPUB 时,可先按EPUB 电子书阅读方法核对目录、代码、公式和导航;需要比较 AI 通识、研究脉络与智能体工程读物时,另见人工智能书籍选择路线。
资料范围与验证边界
本文于 2026 年 11 月 9 日核对资料。书籍事实来自三本授权 EPUB 的扉页、版权页、前言、目录及部分开篇章节,未完整通读。公开资料来自 Northwestern University 的 Modern Robotics、Sapienza University of Rome 课程材料、ROS Index 和 Gazebo 官方文档,分别用于核对运动学概念、二维公式、发行版资料入口和仿真能力边界。
唯一实际运行的代码是 Python 3.9.6 标准库下的二维双连杆坐标练习。本文未运行 ROS 或 Gazebo 项目,也未测试真实机器人;相应部分提供的是学习顺序、资料入口和记录方法。