机器人机械系统基础:内容简介
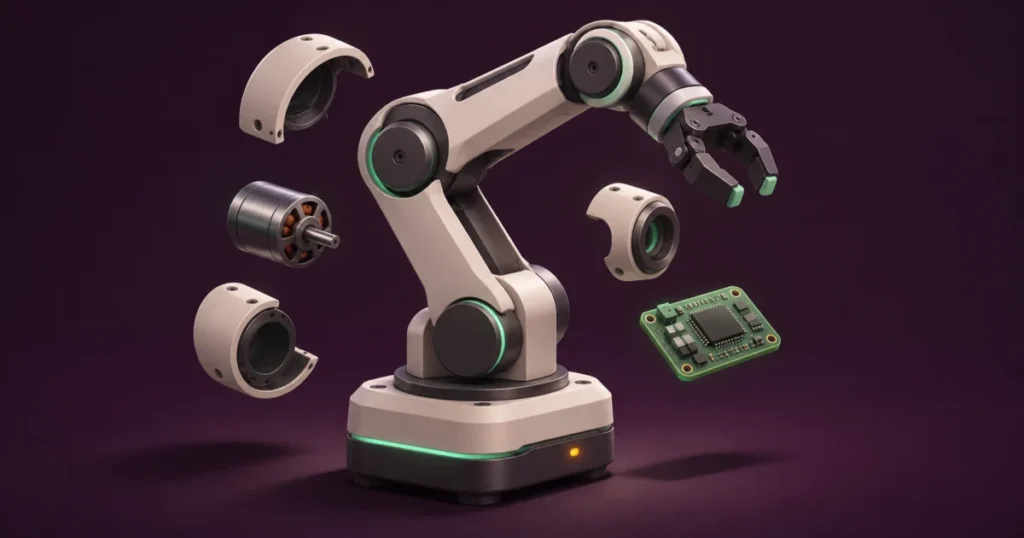
本书从机器人系统类型与应用开始,随后拆解电机、液压和气动执行器、关节、自由度、末端执行器及机械传感器。运动学部分比较正解、逆解、雅可比矩阵和奇异性,动力学部分使用牛顿—欧拉与拉格朗日方法建立机械臂模型。后续章节连接串并联机构、移动平台、轨迹表示、规划与 PID 控制。它提供机械机器人学的全景基础,读者应配合数学推导、仿真或实验来验证模型。读者可结合“机器人机械部件”一章先建立问题框架,再按目录深入。
《机器人机械系统基础》主要内容
- 认识执行器、关节和末端执行器
- 求解正运动学与逆运动学
- 理解雅可比矩阵和奇异性
- 建立机器人动力学模型
- 进行轨迹规划与反馈控制
适合哪些读者
适合机械、自动化和机器人专业学生,以及需要补齐机械系统基础的工程师;应具备线性代数、微积分与基础力学知识。建议结合章节练习和实际资料逐步验证所学方法。
目录、试读与相关阅读
可在本页“目录与试读”中查看章节和正文节选,在“书籍资料”中核对作者、版本、语言与 EPUB 文件大小。同主题读本包括AI 驱动的机器人感知系统、无人机驾驶傻瓜入门,以及机器人学慕课:影响与应用。
继续浏览机器人与无人机,或查看EPUB 阅读与下载帮助。
目录与试读
目录
章节与主要小节(依据 EPUB 导航整理):
第一章机器人学基础
1.1 机器人学概述
1.2 历史发展
1.3 机器人系统类型
1.4 重要性与应用
第二章机器人机械部件
2.1 执行器与电机
2.1.1 电动机
2.1.2 液压执行器
2.1.3 气动执行器
2.2 关节与自由度
2.3 末端执行器与机械手
2.4 机器人机械传感器
第三章机器人系统运动学
3.1 正运动学
3.2 逆运动学
3.3 雅可比矩阵
3.4 运动链奇异性
第四章机器人系统动力学
4.1 牛顿-欧拉方程
4.2 拉格朗日方程
4.3 机械臂动力学建模
4.4 控制力与力矩
第五章机器人机构与结构
5.1 串联机器人与并联机器人
5.2 冗余机器人与超冗余机器人
5.3 移动机器人与轮式平台
5.4 步行与攀爬机器人
第六章轨迹规划与控制
6.1 路径与轨迹表示
6.2 运动规划算法
6.3 反馈控制系统
6.4 机器人中的PID控制器
第七章机器人传感器与感知
7.1 视觉传感器
7.2 触觉与力传感器
7.3 测距与接近传感器
7.4 感知传感器融合
第八章机器人仿真与建模
8.1 仿真的重要性
8.2 建模技术
8.3 仿真软件
8.4 验证与确认
术语表
试读节选
如果你发现任何错误或遗漏,请通过“educohackpress@gmail.com”及“sales@educohackpress.com”及时通知我们。我们高度重视你的反馈,并将采取适当的纠正措施。