选择机械设计入门书籍时,本文限定在机器人方向:先理解链节、关节、约束和构型,再学习自由度、正逆运动学、雅可比与奇异性,之后进入动力学。传统机械零件、CAD、材料与结构强度需要另选教材,不能由机器人运动学章节替代。
两本书适合不同阶段。《机器人机械系统基础》建立结构、关节、运动学和动力学主线;《智能机器人手册》适合已有基础后按视觉、学习、定位、控制、轨迹或应用主题查阅。
机械设计入门书籍:机器人方向的阅读顺序
如果还不能区分链节、关节、执行器和约束,先停留在结构词汇;能够描述构型后,再问需要多少独立坐标;随后学习由构型求末端位姿的正运动学,以及由目标位姿反求构型的逆运动学;进入质量、力、力矩和加速度问题时,才转向动力学。
| 阶段 | 先回答的问题 | 读后产出 |
|---|---|---|
| 结构词汇 | 链节怎样连接,关节允许什么相对运动,约束来自哪里 | 链节—关节—约束关系图 |
| 构型与自由度 | 用哪些独立坐标才能描述机器人构型,模型假设是什么 | 构型坐标与待核约束卡 |
| 运动学 | 构型与末端位姿怎样相互转换,雅可比和奇异性解决什么问题 | 正/逆运动学、速度关系与局限索引 |
| 动力学 | 质量、惯量、力、力矩和加速度怎样进入模型 | 所需参数、假设和验证问题清单 |
| 进阶主题 | 视觉、学习、定位、控制或应用需要哪些专项先修 | 章节—方法—先修—原始来源索引 |
这条机械主线处在更完整的机器人学习地图中。需要先判断机械、电气、编程和感知怎样衔接时,可以从机器人学习路线进入;本文不重复其中的二维双连杆代码示例。
关节、构型与自由度:先看模型和约束
机器人机械结构学习:链节、关节与约束
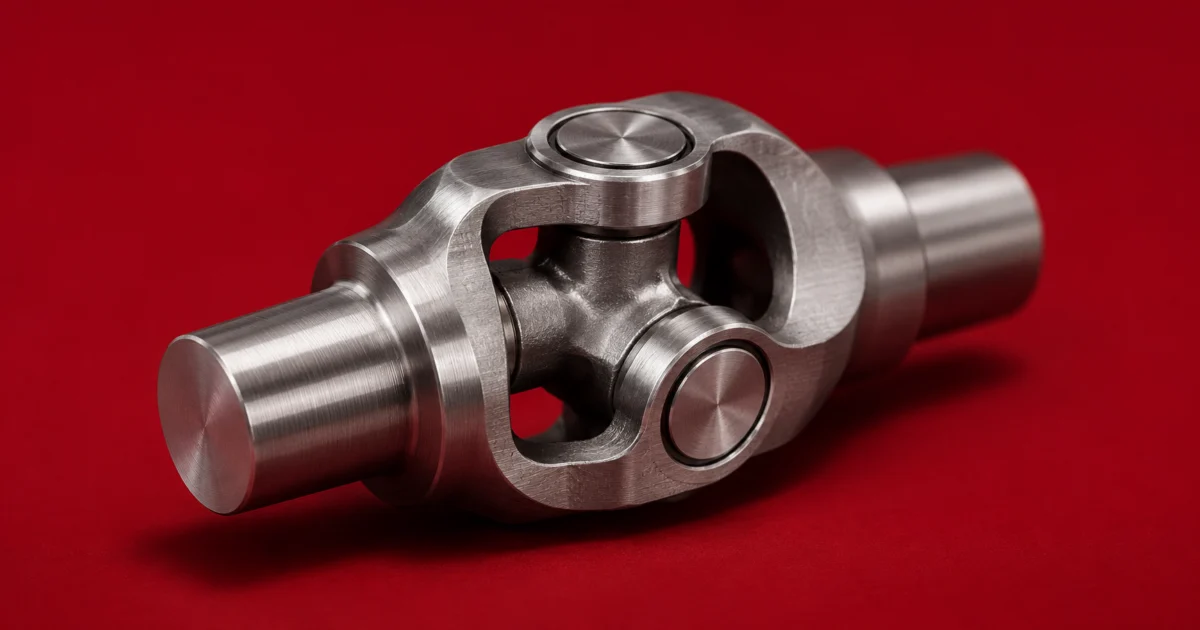
机器人结构可以先抽象为刚体链节、连接它们的关节,以及限制相对运动的约束。一个关节可能允许一种或多种运动;闭链、柔性、限位和相关约束会改变模型。执行器负责产生运动或力,但执行器数量与独立可控运动之间还取决于传动、耦合、欠驱动、冗余和系统设计。
机器人关节与自由度入门:自由度是构型空间维数
Modern Robotics 的刚体自由度说明将自由度定义为构型空间的维数,也就是表示构型所需的最少实数数目。机器人自由度章节进一步说明,自由度取决于刚体自由度与关节施加的独立约束;相关约束或特殊机构会改变常用公式的适用性。
因此,关节数、电机数、编码器数、传感器数和自由度不能在一般情况下画等号。阅读时应先写明机构、模型空间、关节运动和约束是否独立,再讨论构型坐标。
软件状态表示只是一个版本明确的模型例子
MoveIt Humble 的 Planning Scene Monitor 示例把单自由度执行关节的 JointState 与浮动、平面等多自由度关节分开表示。这说明软件状态模型也需要区分关节类型;该页面只是特定版本的软件表示例,不是两本书所用工具,也不证明任何实体机器人的关节、电机或传感器数量。
机器人运动学阅读顺序:几何之后才进入动力学
Modern Robotics 的运动基础目录把刚体运动、正运动学、速度运动学与静力学、逆运动学、闭链运动学和开链动力学分成不同主题。这提供了一条清楚的概念顺序:先描述构型和位姿,再研究速度关系与静力,随后进入逆问题、闭链与动力学。
正运动学回答“给定构型,末端位姿是什么”;逆运动学回答“给定目标位姿,可能有哪些构型”;雅可比连接关节速度与末端速度,也暴露奇异性等条件。动力学才把质量、惯量、力、力矩、摩擦和执行器带入模型。
几何上可达只说明相应模型下存在位姿关系,不能由此推出结构强度、执行器能力、控制稳定性、碰撞规避或可制造性。传统零件设计、材料、载荷与强度是另一组学习目标。
两本书怎样按基础和研究主题分流
机械基础教材怎么选:《机器人机械系统基础》
可核对事实:《机器人机械系统基础》的作者是 Shridhar Shastri。目录从执行器、关节与自由度进入正逆运动学、雅可比、奇异性、动力学和机构结构。前言面向学生、研究人员、工程师和爱好者,但章节本身包含坐标、运动学与力学主题。
编辑判断:如果目标是系统建立机器人机械结构、构型、运动学和动力学之间的关系,这本书适合作为主线。读者应具备或愿意补齐代数、几何与坐标、基本力学;广泛读者定位不等于取消这些前置。
有基础后按主题查阅:《智能机器人手册》
可核对事实:《智能机器人手册:理论、方法与应用》由 Jose Martinez-Carranza、Zobeida Jezabel Guzman-Zavaleta、Marco Negrete、Juan Humberto Sossa-Azuela 四人主编,是由多位作者撰写、共 26 章的研究与应用手册。目录覆盖视觉、机器学习、定位、导航、飞行、控制、轨迹和多种应用。
编辑判断:第 1 章可以帮助建立概览,但全书不应据此归为零基础机械教材。已经具备机器人、数学或相应专项基础的读者,可以按研究问题选择章节,并记录该章作者、方法假设、所需先修与原始来源。不能把所有章节都归为四位主编的个人论述。
用四个问题决定下一章
- 我描述的是结构、构型、运动学还是动力学?先选清问题层级。
- 链节、关节、模型空间和约束是什么?未知项先保持待核。
- 本章需要哪些数学、力学、感知或控制前置?把缺口写在章节旁。
- 读后能形成什么概念产出?选择关系图、构型卡、运动学索引或模型阅读卡。
结构词汇、关节自由度和运动学主线仍不清楚,先读《机器人机械系统基础》;已经有相应基础,需要查视觉、学习、定位、控制或应用研究,再使用《智能机器人手册》。两本书服务不同阶段,没有必要捆绑开始。
本文于 2026 年 11 月 9 日核对资料。书目事实来自两本授权 EPUB 的扉页、版权或前言、目录及必要开篇章节,未完整通读,也未进行 CAD、仿真、制作或物理测试。公开资料来自 Modern Robotics 与 MoveIt Humble 文档;概念卡没有真实载荷、力矩、材料、尺寸或工程验证结果。